
2.3 KiB
HC-SR04 ultralydssensor med RCWL-9610A
Identifikation
| Felt | Værdi |
|---|---|
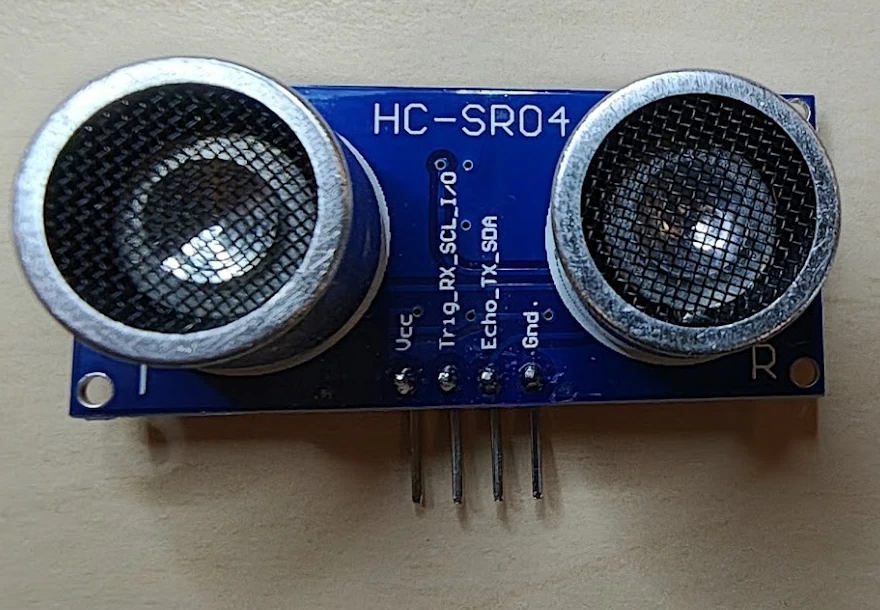
| Frontmærkning | HC-SR04 |
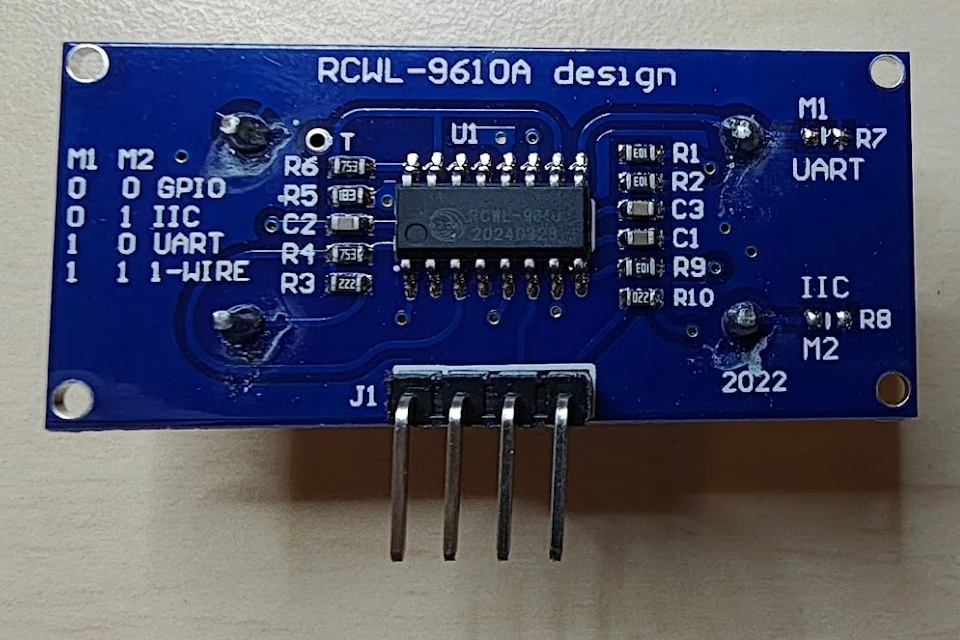
| Printdesign | RCWL-9610A design, 2022 |
| Type | Ultralydsafstandssensor med separat sender og modtager |
| Akustisk frekvens | 40 kHz |
| Typisk måleområde | 2–400 cm |
| Typisk opløsning | 3 mm |
| Forsyning | 2,8–5,5 V; 3,3 V eller 5 V bruges normalt |
| Interfaces | GPIO, I²C, UART eller 1-Wire |
Denne 2022-variant ligner en klassisk HC-SR04, men RCWL-9610A-kredsen giver flere interfacevalg. I standardtilstanden er modulet kompatibelt med den almindelige Trig/Echo-styring.
Pinout
| Pin | GPIO | UART | I²C | 1-Wire |
|---|---|---|---|---|
VCC |
Forsyning | Forsyning | Forsyning | Forsyning |
Trig-RX-SCL-I/O |
Trig |
RX |
SCL |
Data |
Echo-TX-SDA |
Echo |
TX |
SDA |
Ikke brugt |
GND |
Stel | Stel | Stel | Stel |
Signalniveauerne følger modulets forsyning. Ved 5 V-forsyning skal Echo
derfor tilpasses, hvis controllerens indgang ikke er 5 V-tolerant. En enkel
spændingsdeler kan bruges i GPIO-tilstand; alternativt kan modulet forsynes
med 3,3 V.
Valg af interface
Modepadsene M1/R7 og M2/R8 på bagsiden bestemmer interfacet. 0 er en
åben forbindelse, og 1 er en loddet bro eller monteret modstand.
| M1 | M2 | Interface |
|---|---|---|
| 0 | 0 | GPIO / klassisk HC-SR04 |
| 0 | 1 | I²C |
| 1 | 0 | UART |
| 1 | 1 | 1-Wire |
Begge modepads ser åbne ud på det fotograferede modul, så det er konfigureret til GPIO. Afbryd forsyningen, før loddekonfigurationen ændres.
Måling i GPIO-tilstand
Send en puls på mindst 10 µs til Trig. Modulet udsender derefter otte
40 kHz-pulser og holder Echo høj i den tid, lydens tur til objektet og tilbage
tager. Afstanden kan tilnærmes som echo_tid_i_µs / 58 centimeter. Vent mindst
60 ms mellem målinger for at undgå, at ekkoer fra forrige måling forstyrrer.
Der er ingen sketches til komponenten i repoet endnu.